
Průvodce výběrem tlakového senzoru UAV pro řízení nadmořské výšky, rychlosti a letu dronu
Datum: 2026-09-24
Ve výšce 5 000 stop se barometrická chyba 10 hPa promítá do zhruba 84 metrů výškové chyby. U bezpilotních letounů s pevným křídlem létajících terénem sledujících mise je tato rezerva rozdílem mezi čistým průletem a řízenou havárií. Tlakové senzory UAV jsou nástroje, které sdělují letovému ovladači, kde se letadlo nachází v atmosféře, a výběr toho správného by měl být založen na měřitelných specifikacích, nikoli na marketingu v technických listech.
Co tlakové senzory UAV skutečně měří
Tlakové senzory UAV poskytují tři základní měření: barometrickou nadmořskou výšku, rychlost vzduchu a vertikální rychlost. Každé měření vyžaduje jinou konfiguraci senzoru a oddělení těchto funkcí na počátku procesu návrhu ušetří měsíce integrační práce.
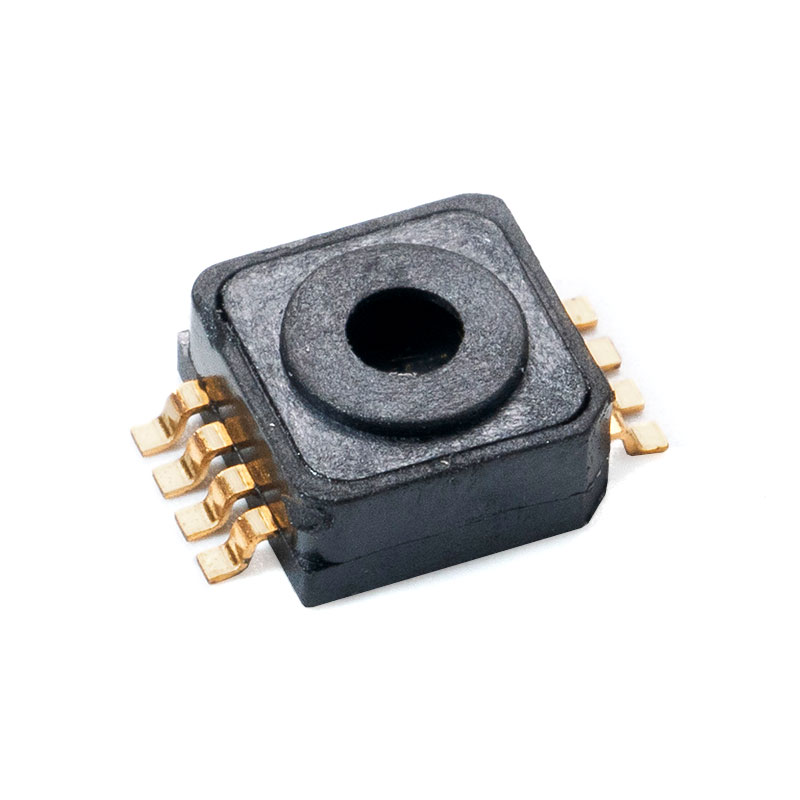
Barometrická nadmořská výška pochází ze snímače absolutního tlaku. Letový ovladač převádí statický tlak v portu na výšku pomocí standardního modelu atmosféry. Absolutní senzor s plným rozsahem 110 kPa pokrývá hladinu moře do zhruba 10 000 metrů, což je dostatečné pro většinu komerčních UAV operací.
Rychlost vzduchu používá snímač diferenčního tlaku. Pitotova trubice generuje nízký tlak z dopředného pohybu a snímač snímá tlakovou mezeru mezi statickým portem a Pitotovou trubicí. Výsledný delta-tlak je úměrný druhé mocnině rychlosti vzduchu. Pro drony s cestovní rychlostí pod 10 m/s je nezbytný mikrotlakový senzor s rozsahem pod 1 kPa, protože delta tlak při těchto rychlostech je pouze několik stovek pascalů.
Vertikální rychlost je obvykle odvozena diferenciací signálu nadmořské výšky. Některé letové ovladače kombinují tlakový senzor s inerciální měřicí jednotkou pro potlačení hluku, ale tlakový senzor zůstává primárním zdrojem dat.
Dalším případem použití je detekce přízemního efektu. Když se UAV přiblíží k přistávací ploše, změní se tlakový profil pod mytím rotoru. Diferenciální senzor s rozsahem 0 až 0,5 kPa a rychlou dobou odezvy poskytuje data potřebná pro hladký algoritmus dotyku.
| Funkce | Typ snímače | Typický rozsah | Výstupní formát | Kritická specifikace |
| Barometrická nadmořská výška | Absolutní | 30 až 110 kPa | Digitální I2C | Nízký dlouhodobý drift |
| Airspeed | Diferenciál | 0 až 1 kPa | Analogovéové nebo digitální | Nízká citlivost |
| Vertikální rychlost | Absolutní | 30 až 110 kPa | Digitální | Nízká hustota hluku |
| Detekce přízemního efektu | Diferenciál | 0 až 0,5 kPa | Analog | Rychlá doba odezvy |
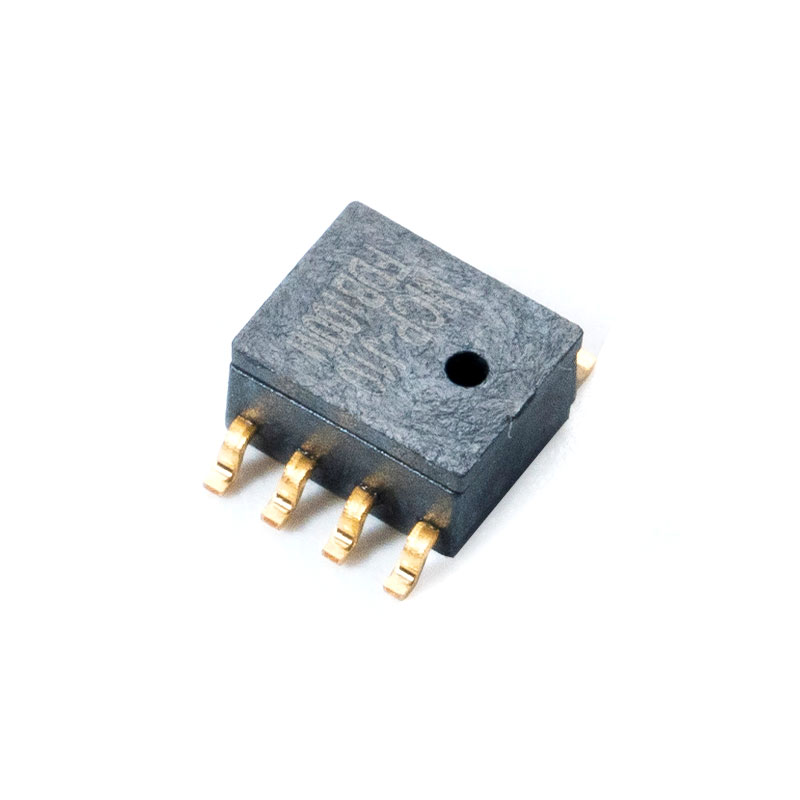
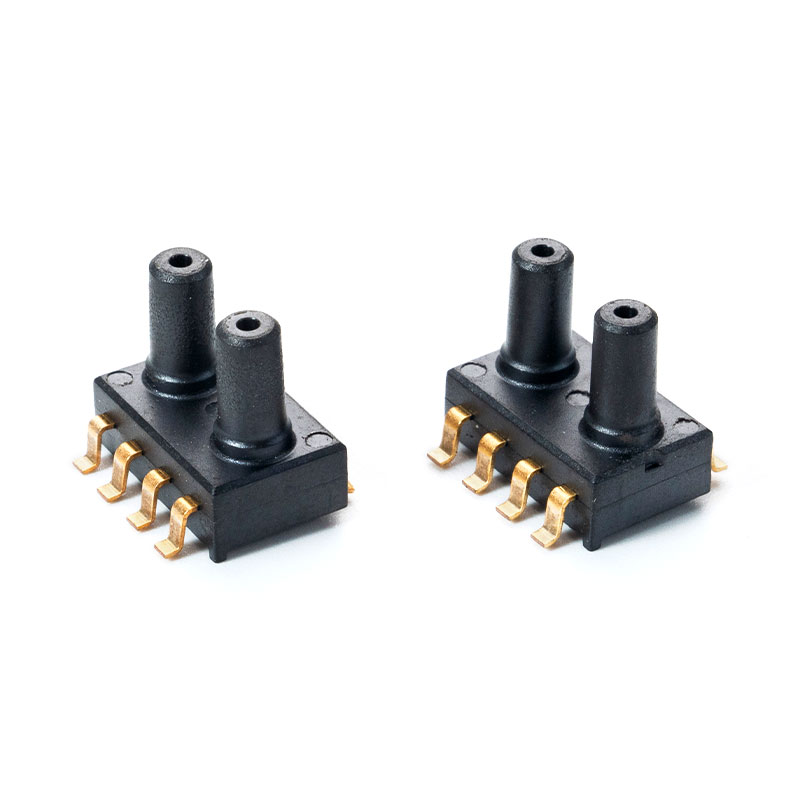 MCP-H21 Tlakový senzor pro drony Popis Řada MCP-H21 je malý balíček (SOP) s duálními porty, který integruje zesílení signálu, nelinearitu a teplotní kompenzaci pro... Zobrazit produkt →
Pět specifikací mikrotlakového senzoru, které jsou důležité pro design dronu
Pět specifikací určuje, zda tlakový senzor skutečně funguje pro dron: rozsah měření, přesnost, výstupní formát, balení a tepelná stabilita. Před zahájením návrhu plošného spoje těchto pět hodnot uzamkněte.
- Rozsah měření - Pro nadmořskou výšku by měl absolutní rozsah pokrývat 30 až 110 kPa. Pro vzdušnou rychlost by měl být diferenční rozsah dimenzován tak, aby očekávaná letová obálka využívala 50 až 70 procent plného rozsahu.
- Přesnost - Výstupní specifikace 0,2 procenta v plném rozsahu je dostatečná pro udržení nadmořské výšky, ale chyba offsetu je důležitější než linearita. Posun 0,1 procenta FSS na základní referenci vytváří několik metrů zjevné výškové chyby.
- Výstupní formát - Digitální I2C zjednodušuje zapojení a odstraňuje kompenzační algoritmus z letového ovladače. Analogový výstup zůstává užitečný pro vlastní desky autopilota s ADC s vysokým rozlišením a čistým analogovým front-endem.
- Balíček - Balení pro povrchovou montáž (SOP) je povinné pro sériově vyráběné letové ovladače. Balíčky DIP nebo SIP fungují pro stolní testování, ale zřídka se používají při sestavování objemových dronů.
- Tepelná stabilita - Tovární tepelná kompenzace ve více teplotních bodech je to, co udržuje přesnost stabilní v rámci provozní obálky.
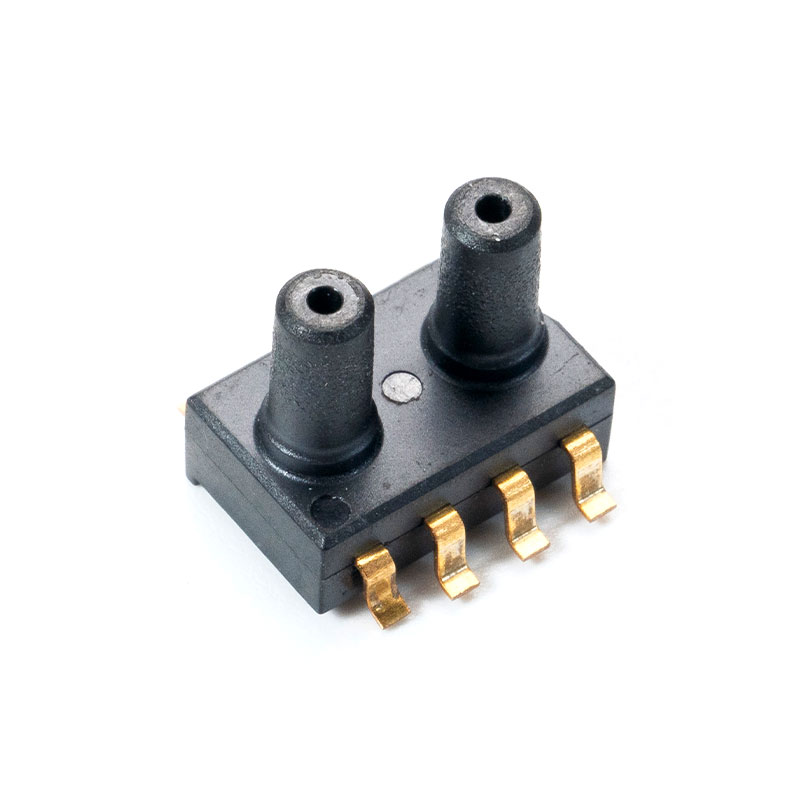
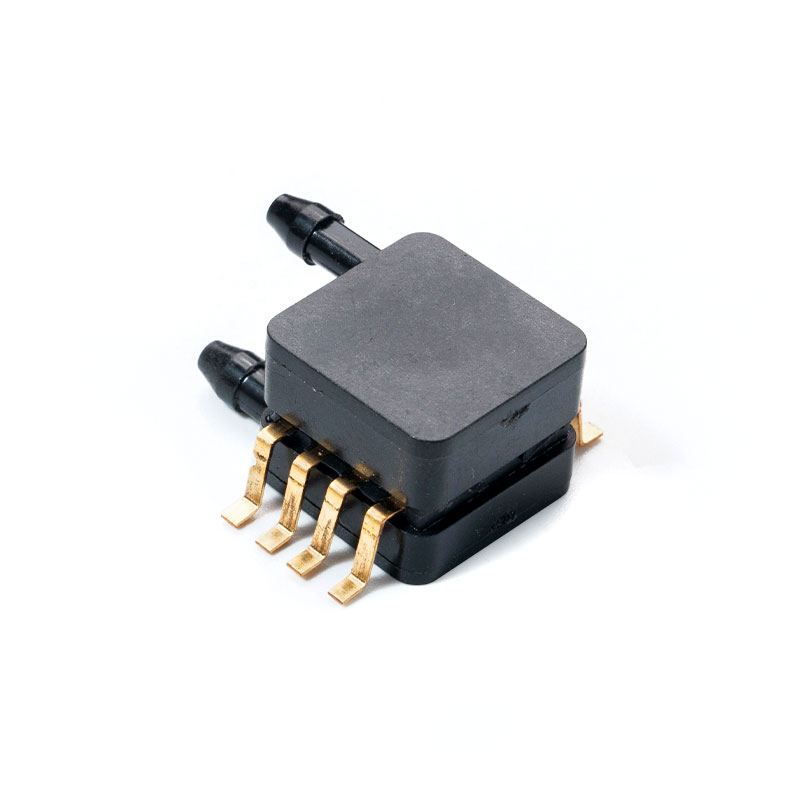
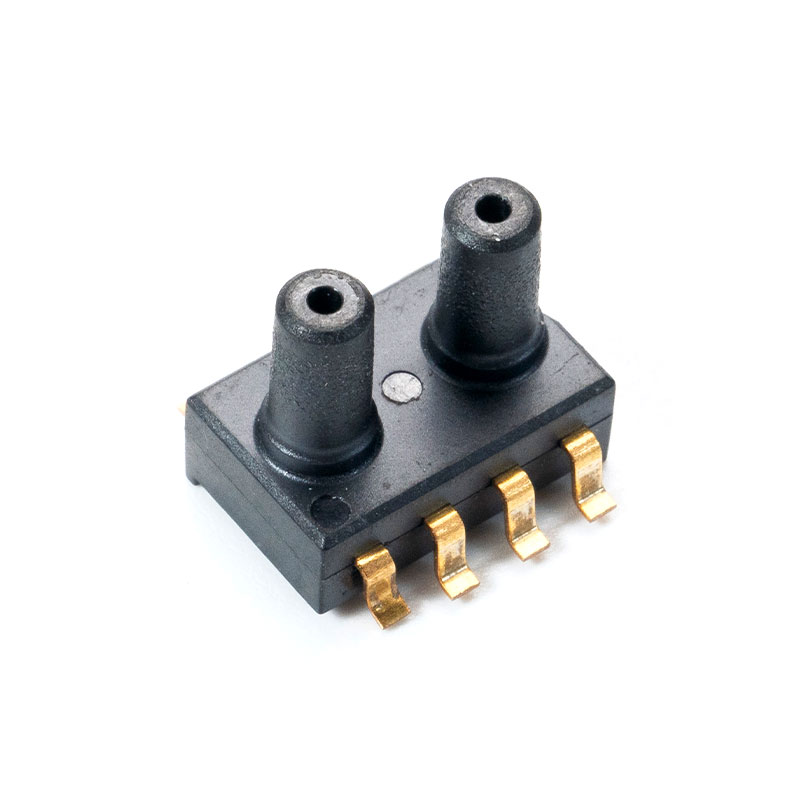
The přesnost snímače diferenčního tlaku nabízený řadou MemsTech MCPh20 a MCPh21 je přímo vhodný pro měření vzdušné rychlosti a vlivu země na vícerotorové platformy a platformy s pevnými křídly.
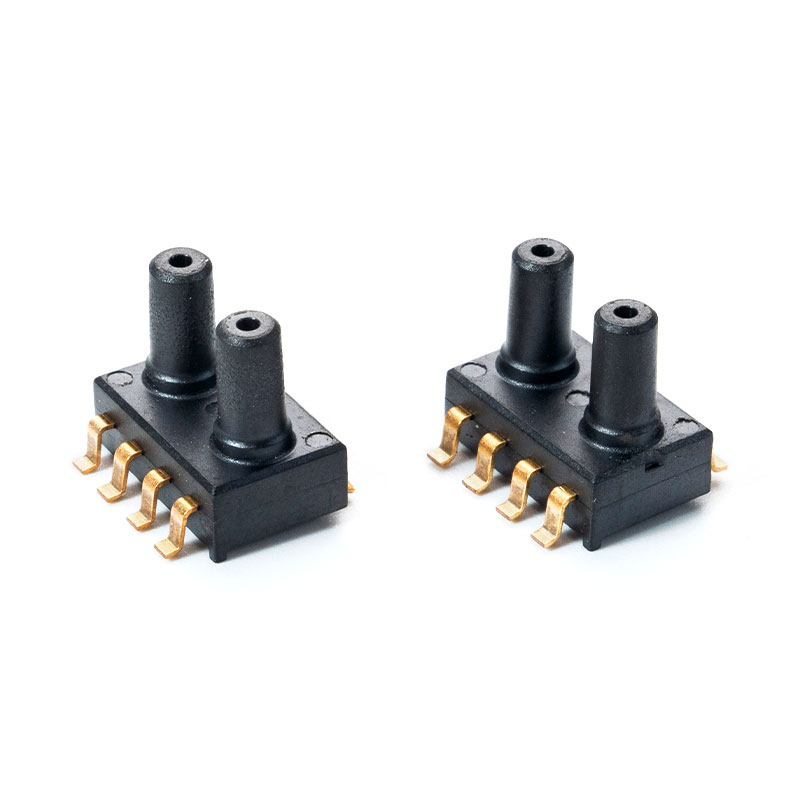 DPT-R8 Mikrosnímač tlaku Úvod Předmětem tohoto dokumentu jsou funkční charakteristiky snímače diferenčního tlaku založeného na snímači tlaku řady Honeywell ABP... Zobrazit produkt →
Digitální vs analogový výstup: Výběr rozhraní pro váš letový ovladač
Digitální výstup I2C je nyní výchozím nastavením pro tlakové senzory UAV, protože přesouvá pracovní zátěž kalibrace z letového ovladače. Analogový výstup je stále důležitý pro vlastní návrhy autopilota, které vyžadují nezpracovaná data senzoru.
Digitální snímače I2C dodávají kalibrovaná data o tlaku a teplotě přímo, což snižuje zatížení procesoru a eliminuje potřebu přesného analogového front-endu. Letový ovladač čte kompenzované hodnoty bez provádění kalibrační matematiky. Toto je nejjednodušší cesta ke spolehlivým údajům o výšce a rychlosti letu v kompaktním letovém zásobníku UAV.
Analogové snímače vydávají napětí lineárně úměrné tlaku. Pokud má autopilot již 16bitový ADC se stabilním referenčním napětím, může analogový senzor poskytnout nižší latenci. Hluk spínání ESC z vysokoproudých motorových pohonů však může poškodit analogové hodnoty tlaku, zejména v konfiguracích s více rotory se čtyřmi nebo více regulátory ESC. Latence je dalším rozlišovacím znakem. Digitální snímače I2C obvykle hlásí 1 kHz, což je dostatečně rychlé pro většinu letových ovladačů. Analogové senzory mají v podstatě nulovou protokolovou latenci, protože hodnota se okamžitě objeví na výstupním pinu.
- Digitální I2C - Dvouvodičová sběrnice, vestavěná teplotní kompenzace, nižší citlivost EMI, jednodušší zapojení v kompaktních sestavách.
- Analogové napětí - Jediný výstupní kolík, vyžaduje externí ADC, plnou kontrolu nad kalibrační křivkou, nižší náklady na součástky pro jednoduché konstrukce.
Posun teploty: Skrytá příčina chyby nadmořské výšky
Hlavní příčinou chyb barometrické nadmořské výšky v systémech UAV je posun teploty, nikoli samotná matrice senzoru. Teplota vzduchu klesne přibližně o 6,5 stupně Celsia na 1 000 metrů stoupání a posun nulového bodu snímače se posouvá se změnou teploty obalu.
Bez kompenzace může výkyv o 10 stupňů Celsia posunout offset natolik, že vytvoří desítky metrů zjevné výškové chyby. Tovární kalibrace to řeší provedením kompenzace nulového bodu a plného rozsahu ve studených a horkých bodech teploty a poté ověřením stability po dlouhou dobu prohřívání.
MemsTech aplikuje tento proces na každý produkt před odesláním, což je důvod, proč specifikace 0,2 procenta FSS platí v reálných letových podmínkách, nikoli jen na papíře.
Faktory balení, integrace a dodavatelského řetězce pro produkční UAV
Balení pro povrchovou montáž je rozhodujícím faktorem pro hromadnou výrobu dronů. Balíček SOP podporuje automatický výběr a umístění, zmenšuje plochu desky a eliminuje krok pájení desky skrz díru, který zpomaluje montáž DIP.
U objemů výroby nad 10 000 jednotek výběr balení přímo ovlivňuje výnos a náklady montáže. Balíčky DIP a SIP zůstávají užitečné pro prototypování na stolici, ale přidávají výrobní lince čas cyklu a manuální práci. Senzor určený pro povrchovou montáž, jako je řada MCPV5xxx, se bez problémů integruje s moderními pájecími profily přetavením.
Při získávání senzorů pro výrobu záleží na interních možnostech dodavatele stejně jako na datovém listu. MemsTech provádí balení, spojování drátů, svařování, teplotní kompenzaci, kalibraci a testování driftu interně v rámci standardizovaného zařízení o rozloze 2 000 metrů čtverečních. To znamená, že konzistence mezi jednotlivými šaržemi nezávisí na externím subdodavateli.
Praktický důsledek je jednoduchý: dodavatel zaměřený na výrobu vyrábí konzistentnější UAV senzory než obchodní společnost, která získává zdroje z více sléváren. Podrobný technický rozpis naleznete zde komplexní průvodce technologií tlakových senzorů MEMS .
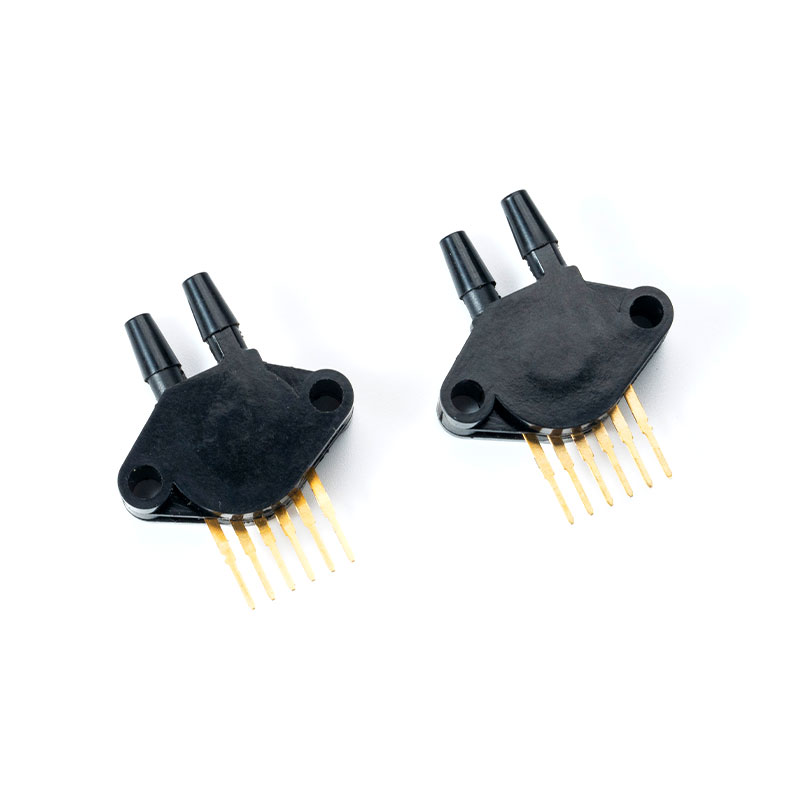 MCP5700DP Tlakový senzor pro průmysl Řada MCP5XXXDP má integrovaný křemíkový tlakový senzor Úprava signálu, teplotní kompenzace a kalibrace Zobrazit produkt →
Často kladené otázky o tlakových senzorech UAV
Jaký rozsah tlakového senzoru bych měl zvolit pro UAV výškoměr?
Vyberte snímač absolutního tlaku s rozsahem, který pokrývá celé okno provozní nadmořské výšky. Senzor 30 až 110 kPa pokrývá hladinu moře přibližně do 10 000 metrů. Pokud dron letí pod 6000 metrů, lepší rozlišení poskytuje užší rozsah 30 až 90 kPa.
Mám použít digitální nebo analogový tlakový senzor pro dron?
Pro většinu letových ovladačů použijte digitální snímač I2C, protože kalibrovaná data snižují zatížení procesoru a zjednodušují kabeláž. Analogový výstup zvolte pouze v případě, že má autopilot ADC s vysokým rozlišením a šumový rozpočet umožňuje analogové rozhraní v blízkosti senzoru.
Jaká je přesnost snímače tlaku MemsTech MCPh21?
MCPh21 je dimenzován na 0,2 procenta plné přesnosti výstupu. Jedná se o digitální výstupní senzor s I2C kompatibilitou, vhodný pro barometrické měření nadmořské výšky a rychlosti vzduchu v kompaktních UAV systémech.
Může stejný tlakový senzor měřit výšku i rychlost vzduchu?
Jediný snímač absolutního tlaku zvládá nadmořskou výšku, ale rychlost vzduchu vyžaduje konfiguraci diferenciálního tlaku. Některé návrhy UAV používají dva senzory: jeden absolutní senzor pro nadmořskou výšku a jeden diferenciální senzor pro měření rychlosti vzduchu pomocí pitotovy trubice.
Mems Tech se specializuje na tuto oblast tlakových senzorů již více než 14 let.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Xinwu District, Wuxi City, Jiangsu Province, Čína
autorská práva © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Vlastní výrobci tlakových snímačů MEMS
